 +86-151 6276 6160
 vente002@hxdrobots.com
 English
 Español
 Pусский
 العربية

Mme Wang
Merci de laisser un message

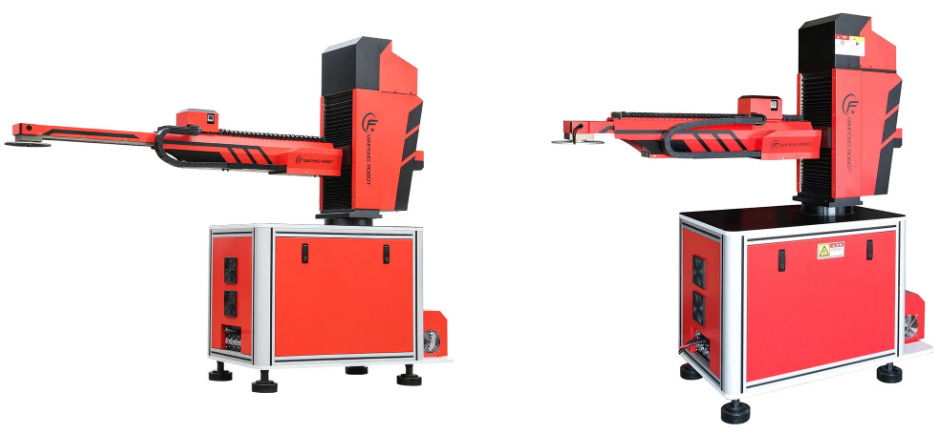
Niveau automatique : entièrement automatique Capacité de charge : 20 kg
Portée : 4000 mm Axe : 5 axes
Personnalisation : Disponible
Utilisation : chaîne de montage, manutention, industrie d'Emboutissage automobile


| Modèle N° | QF-120300-S5-20C-5 | Usage | Chaîne de montage, manutention, industrie d'Emboutissage automobile |
| Personnalisation | Disponible | Axe | 5 Axe |
| Poids de la poignée | ≤20kg | Mode de conduite | Pneumatique |
| Angle de pivotement du bras | ±170° | Précision du chargeur | ±0,2 mm |
| Bras de haut en bas Course télescopique | 0~350 mm (surface de préhension minimale 1 100 mm) | Productivité (différence de taille des produits) | 300 à 600 pièces/heure (8 fois/min) |
| Bras télescopique avant et arrière | 1750~4000mm | Poids du robot | ≈2400kg |
| Angle de rotation du bras | ±180°(Not Work for 4 Axe) | Angle de rotation de la ventouse de l'objet | ±360° |
| Tension | 220 V ± 10 % | Fréquence d'alimentation | 50/60 Hz |
| Puissance installée | 3,5 kW | Paquet de transport | Caisse en bois |
| Spécification | (L * l * H) 2700 * 1450 * 2500 (mm) | Marque déposée | Huixinde |
| Origine | Chine | Code SH | 8479509090 |
| Capacité de production | 5000 pièces/an |
Efficacité
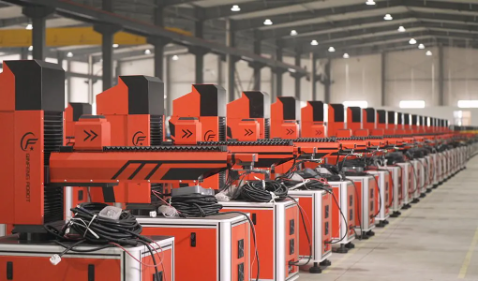
Avec une charge de 20 kg, l'algorithme de contrôle du robot développé indépendamment est utilisé pour réaliser le contrôle de liaison de divers axes.
Sur la base des caractéristiques d'alimentation de l'industrie de l'emboutissage, d'excellentes trajectoires de mouvement sont générées automatiquement, avec des mouvements fluides et efficaces et une efficacité allant jusqu'à 10 fois/min.
Système servo
-Tous les axes sont équipés de systèmes servo hautes performances.
Optimisation de la ligne, performances globales supérieures et équipé d'une fonction de mémoire de position de mise hors tension pour éviter les problèmes de réinitialisation d'origine.
-Une fois fixé, il peut être utilisé pendant une longue période.
Adoptant une technologie programmable ouverte, prenant en charge l'édition de trajectoire de mouvement, un fonctionnement simple, un contrôle flexible, peut stocker plusieurs informations sur les produits, une forte interchangeabilité et peut être utilisé pendant une longue période avec un seul ensemble.
Bras robotisé
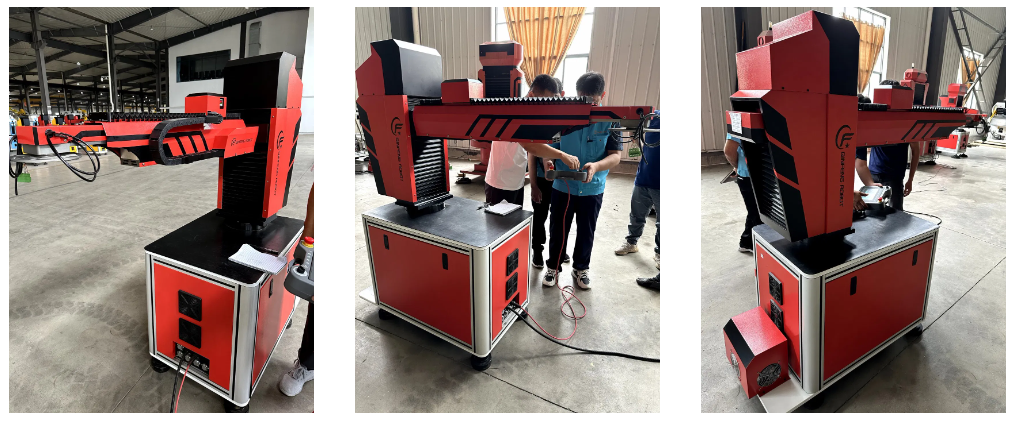
Grande flexibilité pour réaliser diverses actions d'emboutissage dans toutes les directions et sous plusieurs angles :
Retournement, évacuation des déchets (avant déchargement), suspension latérale, placement ou empilage oblique, etc.
Convient pour le moulage continu, la machine unique multi-mode et d'autres processus de moulage.
Des options quatre axes / cinq axes sont disponibles.
Comment intégrer un bras robotique à quatre axes à une ligne de Production d'emboutissage existante, optimiser le flux de travail, améliorer la flexibilité de la production et améliorer l'automatisation de la ligne de production
Avec l'amélioration continue du niveau d'automatisation de la fabrication, de nombreuses entreprises cherchent à améliorer l'efficacité de la production, à réduire les coûts de main-d'œuvre et à améliorer la flexibilité de la production grâce à la technologie d'automatisation. En tant qu'outil d'automatisation efficace, le bras robotisé à quatre axes a été largement utilisé dans de multiples maillons de lignes de production d'emboutissage en raison de sa flexibilité et de sa haute précision. L'intégration du bras robotisé à quatre axes à la Ligne de production d'emboutissage existante peut optimiser considérablement le flux de travail, améliorer l'efficacité de la production et favoriser la mise à niveau intelligente de la ligne de production.
La nécessité et les avantages de l'intégration d'un bras robotisé à quatre axes
Dans les lignes de production d'emboutissage traditionnelles, le fonctionnement manuel est souvent l'un des goulots d'étranglement, en particulier dans les tâches à forte charge, à forte répétabilité et à haut risque. Le fonctionnement manuel ne peut pas assurer un fonctionnement durable et stable, et les bras robotisés peuvent précisément compenser ces lacunes. Le bras robotisé à quatre axes présente les avantages suivants :
Efficacité and accuracy: The four axis robotic arm can perform tasks such as handling, stamping mold placement, and unloading at high speed and precision, reducing errors and instability in manual operations.
Flexibilité : L'amplitude de mouvement et la flexibilité du bras robotisé à quatre axes lui permettent de s'adapter à diverses tâches de production, qu'il s'agisse de manipulation de moules ou de déchargement de composants, il peut les gérer facilement.
Production continue : le bras robotisé peut fonctionner efficacement et de manière stable 24 heures sur 24, réduisant ainsi les temps d'arrêt de la chaîne de production et améliorant encore la capacité de production.
2. Étapes d'intégration d'un bras robotisé à quatre axes
L'intégration d'un bras robotisé à quatre axes dans une ligne de production d'emboutissage existante n'est pas une tâche simple. Elle nécessite une planification précise et une mise en œuvre efficace. Voici les étapes de base de l'intégration :
(1) Analyse des besoins et évaluation de la ligne de production
Tout d'abord, une évaluation détaillée de la ligne de production d'emboutissage existante est nécessaire, en analysant l'équipement existant, le flux de processus et les exigences de production. Plus précisément, elle comprend :
La complexité du processus d’emboutissage : Confirmez s’il existe des étapes automatisées dans le processus d’emboutissage qui nécessitent l’utilisation de robots, telles que le chargement du moule, le déchargement ou la manutention du produit.
Exigences de charge pour le bras du robot : confirmez la capacité de charge requise, les exigences de précision, etc. du bras du robot pour garantir qu'il peut répondre aux besoins de production.
Environnement de production et espace de travail : Évaluez l'agencement de la ligne de production pour vous assurer que le bras du robot est compatible avec l'équipement existant et peut fonctionner sans problème dans un espace limité.
(2) Sélection et configuration
Sélectionnez un bras robotisé à quatre axes adapté aux exigences de production. Pour les lignes de production d'emboutissage, les choix courants incluent :
Capacité de charge : sélectionnez le bras robotisé approprié en fonction des exigences de poids de la matrice d'emboutissage et du produit. La plupart des bras robotisés à quatre axes conviennent aux tâches avec des charges allant de 10 à 50 kilogrammes, mais peuvent également être personnalisés selon les besoins.
Exigences de précision : différentes applications d'emboutissage peuvent nécessiter différentes exigences de précision pour le bras du robot. Par exemple, lors de la mise en place de moules de précision, le bras du robot doit atteindre une précision de l'ordre du micromètre.
Plage d'action et vitesse de travail : Sélectionnez la vitesse du bras du robot et la plage d'action appropriées en fonction des exigences de vitesse des opérations d'emboutissage.
(3) Intégration du système et interface d'accueil
Pour assurer une intégration transparente du bras robotisé à quatre axes avec les lignes de production d'emboutissage existantes, les aspects suivants doivent être abordés :
Intégration du système de contrôle : Assurez-vous que le système de contrôle du bras du robot peut être intégré aux systèmes de contrôle de la ligne de production existants (tels que les systèmes PLC, MES) pour réaliser la synchronisation et le contrôle des données de production.
Conception d'interface mécanique et de montage : en fonction des tâches de production, concevez des montages et des interfaces mécaniques appropriés pour garantir que le bras du robot puisse saisir et transporter de manière stable les pièces estampées.
Protocole de communication et échange de données : Le bras robotisé doit échanger des données avec d'autres équipements de la ligne de production (tels que des presses, des convoyeurs, etc.) pour assurer la bonne exécution des tâches.
(4) Débogage et optimisation
Après l'intégration, le bras robotisé doit subir un débogage et une optimisation stricts pour garantir un fonctionnement sans problème avec la ligne de production. Le processus de débogage comprend :
Planification du chemin de mouvement : planifiez le chemin de mouvement du bras du robot pour éviter les interférences avec d'autres appareils et garantir une efficacité élevée sans provoquer d'usure excessive.
Tests de précision et de stabilité : assurez-vous que les performances du bras du robot répondent aux attentes grâce à des tests de charge, à la vérification de la précision et à d'autres méthodes.
Optimisation automatisée des processus : optimisez la séquence d'actions et la méthode de préhension du robot en fonction des besoins réels de production, réduisez les actions répétitives et améliorez l'efficacité.
3. Optimiser le flux de travail et améliorer la flexibilité
L'intégration de bras robotisés à quatre axes ne vise pas seulement à automatiser les opérations, mais également à optimiser considérablement les processus de production et à améliorer la flexibilité de la production, ce qui se reflète principalement dans les aspects suivants :
(1) Déchargement et manutention automatisés
En appliquant un bras robotisé à quatre axes au déchargement et à la manutention automatiques des pièces embouties, il est possible de réduire le temps de manutention manuelle et d'améliorer l'efficacité de la production. Le bras robotisé peut saisir avec précision et livrer rapidement les produits au processus suivant, garantissant ainsi une connexion transparente de la ligne de production.
(2) Opération collaborative multi-processus
Le bras robotisé à quatre axes peut non seulement gérer la tâche de manutention des Pièces d'emboutissage, mais également collaborer avec d'autres équipements d'automatisation tels que les bandes transporteuses, les systèmes de reconnaissance visuelle, etc. Grâce à des systèmes d'automatisation hautement intégrés, les robots peuvent collaborer avec d'autres équipements pour réaliser plusieurs processus tels que l'emboutissage, l'assemblage, l'inspection, etc., réalisant ainsi une automatisation complète du processus de production.
(3) Amélioration de la flexibilité de la production
Le bras robotisé à quatre axes peut ajuster de manière flexible les tâches de travail en fonction des différents besoins de production. Il peut s'adapter aux tâches d'emboutissage pour différents modèles et spécifications de produits, répondant aux besoins de la production en petits lots et de la production multi-variétés. Par conséquent, la commutation et le réglage des lignes de production sont devenus plus efficaces, réduisant le temps de réglage des équipements et améliorant la flexibilité de la production.
Conclusion : Améliorer l’intelligence et la compétitivité des lignes de production
En intégrant le bras robotisé à quatre axes aux lignes de production d'emboutissage existantes, non seulement l'efficacité de la production peut être améliorée, mais également une grande flexibilité et une grande intelligence dans la production peuvent être obtenues. Avec l'avancement continu de la technologie et l'amélioration du niveau d'automatisation, l'industrie manufacturière du futur s'appuiera de plus en plus sur la participation des robots pour réduire les coûts de production, améliorer la qualité des produits et optimiser les flux de travail. En tant que fabricant, nous nous engageons toujours à fournir des solutions d'automatisation de haute qualité pour aider nos clients à se démarquer dans la concurrence féroce du marché.
Question : Votre bras robotisé peut-il gérer différentes tailles et types de matériaux ?
Réponse : Oui, notre bras robotisé à 4 axes est polyvalent et peut être ajusté pour gérer une large gamme de tailles et de types de matériaux, ce qui le rend adapté à diverses applications d'emboutissage.
Question : Quelle est la précision du processus d’emboutissage et de déchargement avec votre bras robotisé ?
Réponse : Notre bras robotisé offre une répétabilité élevée avec une précision de ± 0,01 mm, garantissant des opérations d'emboutissage et de déchargement précises.
Question : Est-il facile de programmer le bras du robot pour différentes tâches ?
Réponse : Le bras robotisé est livré avec une interface de programmation conviviale, qui simplifie le processus de configuration et de programmation pour diverses tâches d'emboutissage et de déchargement.
| Modèle | QF-120300-S5-20C-5 | |||
| Non | Paramètre | Unité | Indice | |
| 1 | Tension | Dans | 220±10% | |
| 2 | Fréquence d'alimentation | Hz | 50/60 | |
| 3 | Puissance installée | KW | 3.5 | |
| 4 | Température de fonctionnement | ºC | -20~45 | |
| 5 | Humidité relative de l'environnement de travail | % | 20 à 80 | |
| 6 | Course de déplacement axial | Angle de pivotement du bras | ° | ±170 |
| Bras de haut en bas à course télescopique | mm | 0~500 (surface de préhension minimale 1200 mm) | ||
| Bras télescopique avant et arrière | mm | 1750~4000 | ||
| Angle de rotation du bras | ° | ±180(Nont Work For 4 Axis) | ||
| Angle de rotation de la ventouse de l'objet | ° | ±360 | ||
| 7 | Productivité (différence de taille des produits) | pièces/heure | 300~600 (8 fois/min) | |
| 8 | Précision du chargeur | mm | ±0,2 | |
| 9 | Rayon de travail maximal | mm | 4000 | |
| 10 | Poids de la poignée | kg | ≤20 | |
| 11 | Taille du robot (L x l x H) | mm | 2700*1450*2500 (H est variable) | |
| 12 | Poids du robot | kg | ≈2400 | |
Efficiency
With a load of 20 kg, the independently developed robot control algorithm is used to achieve linkage control of various axes.
Based on the feeding characteristics of the stamping industry, excellent motion trajectories are automatically generated, with smooth and efficient movements and an efficiency of up to 10 times/min.
Servo System
-All axes are equipped with high-performance servo systems.
Line optimization, overall superior performance, and equipped with power-off position memory function to avoid the trouble of origin reset.
-Once set, it can be used for a long time.
Adopting open programmable technology, supporting motion trajectory editing, simple operation, flexible control, can store multiple product information, strong interchangeability, and can be used for a long time with one set.
Robot Arm
High flexibility to achieve various stamping actions in all directions and from multiple angles:
Flipping, waste removal (before discharging), side hanging, oblique placement or stacking, etc.
Suitable for continuous mold, single machine multi-mode and other mold processes.
Four axis / five axis options are available.
How to integrate a four axis robotic arm with an existing stamping production line, optimize workflow, enhance production flexibility, and improve production line automation
With the continuous improvement of manufacturing automation level, many enterprises are seeking to improve production efficiency, reduce labor costs, and enhance production flexibility through automation technology. As an efficient automation tool, the four axis robot arm has been widely used in multiple links of stamping production lines due to its flexibility and high precision. Integrating the four axis robotic arm with the existing stamping production line can significantly optimize workflow, improve production efficiency, and promote the intelligent upgrade of the production line.
The necessity and advantages of integrating a four axis robotic arm
In traditional stamping production lines, manual operation is often one of the bottlenecks, especially in tasks with high load, high repeatability, and high danger. Manual operation cannot provide long-lasting and stable operation, and robot arms can precisely make up for these shortcomings. The four axis robotic arm has the following advantages:
Efficiency and accuracy: The four axis robotic arm can perform tasks such as handling, stamping mold placement, and unloading at high speed and precision, reducing errors and instability in manual operations.
Flexibility: The range of motion and flexibility of the four axis robotic arm enable it to adapt to various production tasks, whether it is mold handling or component unloading, it can easily handle them.
Continuous production: The robotic arm can work efficiently and stably 24 hours a day, reducing production line downtime and further improving production capacity.
2. Steps for integrating a four axis robotic arm
Integrating a four axis robotic arm with an existing stamping production line is not a simple task. It requires precise planning and effective implementation. The following are the basic steps of integration:
(1) Requirement analysis and production line evaluation
Firstly, a detailed evaluation of the existing stamping production line is required, analyzing the existing equipment, process flow, and production requirements. Specifically, it includes:
The complexity of stamping process: Confirm whether there are any automated steps in the stamping process that require the use of robots, such as mold loading, unloading, or product handling.
Load requirements for robot arm: Confirm the required load capacity, accuracy requirements, etc. of the robot arm to ensure that it can meet production needs.
Production environment and workspace: Evaluate the layout of the production line to ensure that the robot arm is compatible with existing equipment and can operate smoothly in limited space.
(2) Selection and Configuration
Select a suitable four axis robot arm based on production requirements. For stamping production lines, common choices include:
Load capacity: Select the appropriate robot arm based on the weight requirements of the stamping die and product. Most four axis robotic arms are suitable for tasks with loads ranging from 10-50 kilograms, but can also be customized as needed.
Accuracy requirements: Different stamping applications may have different precision requirements for the robot arm. For example, when placing precision molds, the robotic arm needs to achieve micrometer level accuracy.
Action range and working speed: Select the appropriate robot arm speed and action range according to the speed requirements of stamping operations.
(3) System integration and interface docking
To ensure seamless integration of the four axis robotic arm with existing stamping production lines, the following aspects need to be addressed:
Control system integration: Ensure that the control system of the robot arm can be integrated with existing production line control systems (such as PLC, MES systems) to achieve synchronization and control of production data.
Mechanical interface and fixture design: Based on production tasks, design suitable fixtures and mechanical interfaces to ensure that the robot arm can stably grasp and transport stamped parts.
Communication protocol and data exchange: The robotic arm needs to exchange data with other equipment on the production line (such as presses, conveyors, etc.) to ensure the smooth execution of tasks.
(4) Debugging and optimization
After integration, the robotic arm needs to undergo strict debugging and optimization to ensure smooth operation with the production line. The debugging process includes:
Motion path planning: Plan the motion path of the robot arm to avoid interference with other devices and ensure high efficiency without causing excessive wear.
Accuracy and stability testing: Ensure that the performance of the robot arm meets expectations through load testing, accuracy verification, and other methods.
Automated process optimization: Optimize the robot's action sequence and grasping method according to actual production needs, reduce repetitive actions, and improve efficiency.
3. Optimize workflow and enhance flexibility
The integration of four axis robotic arms is not only about achieving automated operations, but also significantly optimizing production processes and enhancing production flexibility, mainly reflected in the following aspects:
(1) Automated unloading and handling
By applying a four axis robotic arm to automatic unloading and handling of stamped parts, it can reduce manual handling time and improve production efficiency. The robotic arm can accurately grasp and quickly deliver products to the next process, ensuring seamless connection of the production line.
(2) Multi process collaborative operation
The four axis robot arm can not only handle the handling task of stamping parts, but also collaborate with other automation equipment such as conveyor belts, visual recognition systems, etc. Through highly integrated automation systems, robots can collaborate with other equipment to complete multiple processes such as stamping, assembly, inspection, etc., achieving full automation of the production process.
(3) Improvement of production flexibility
The four axis robotic arm can flexibly adjust work tasks according to different production needs. It can adapt to stamping tasks for different models and specifications of products, meeting the needs of small batch production and multi variety production. Therefore, the switching and adjustment of production lines have become more efficient, shortening the time for equipment adjustment and improving production flexibility.
Conclusion: Enhancing the intelligence and competitiveness of production lines
By integrating the four axis robotic arm with existing stamping production lines, not only can production efficiency be improved, but also high flexibility and intelligence in production can be achieved. With the continuous advancement of technology and the improvement of automation level, the future manufacturing industry will increasingly rely on the participation of robots to reduce production costs, improve product quality, and optimize workflows. As a manufacturer, we are always committed to providing high-quality automation solutions to help our customers stand out in the fierce market competition.
| Model | QF-120300-S5-20C-5 | |||
| No | Parameter | Unit | Index | |
| 1 | Voltage | V | 220±10% | |
| 2 | Power Frequency | Hz | 50/60 | |
| 3 | Installed Power | KW | 3.5 | |
| 4 | Working Temperature | ºC | -20~45 | |
| 5 | Relative Humidity of Working Environment | % | 20~80 | |
| 6 | Axial Travel Stroke | Arm Swing Angle | ° | ±170 |
| Arm Up and Down Telescopic Stroke | mm | 0~500(Min Grip Surface 1200mm) | ||
| Arm Front and Rear Telescopic Stroke | mm | 1750~4000 | ||
| Arm Turnover Angle | ° | ±180(Not Work For 4 Axis) | ||
| Rotation Angle of The Object Suction Cup | ° | ±360 | ||
| 7 | Productivity(Products Size Difference) | pcs/H | 300~600(8 times/min) | |
| 8 | Feeder Accuracy | mm | ±0.2 | |
| 9 | Max Working Radius | mm | 4000 | |
| 10 | Grip Weight | kg | ≤20 | |
| 11 | Robot Size(L*W*H) | mm | 2700*1450*2500(H is variable) | |
| 12 | Robot Weight | kg | ≈2400 | |
Question: Can your robot arm handle different sizes and types of materials?
Answer: Yes, our 4 Axis Robot Arm is versatile and can be adjusted to handle a wide range of material sizes and types, making it suitable for various stamping applications.
Question: How precise is the stamping and unloading process with your robot arm?
Answer: Our robot arm offers high repeatability with an accuracy of ±0.01mm, ensuring precise stamping and unloading operations.
Question: How easy is it to program the robot arm for different tasks?
Answer: The robot arm comes with a user-friendly programming interface, which simplifies the process of setting up and programming for various stamping and unloading tasks.
Ce site Web utilise des cookies pour vous garantir la meilleure expérience sur notre site Web.



 Téléphone
Commentaire
(0)